关注官方微信
您现在的位置:首页 >> 通知公告 >>  学术报告

学术报告

  • HRI学术研讨第十六期

    2026年11月16日
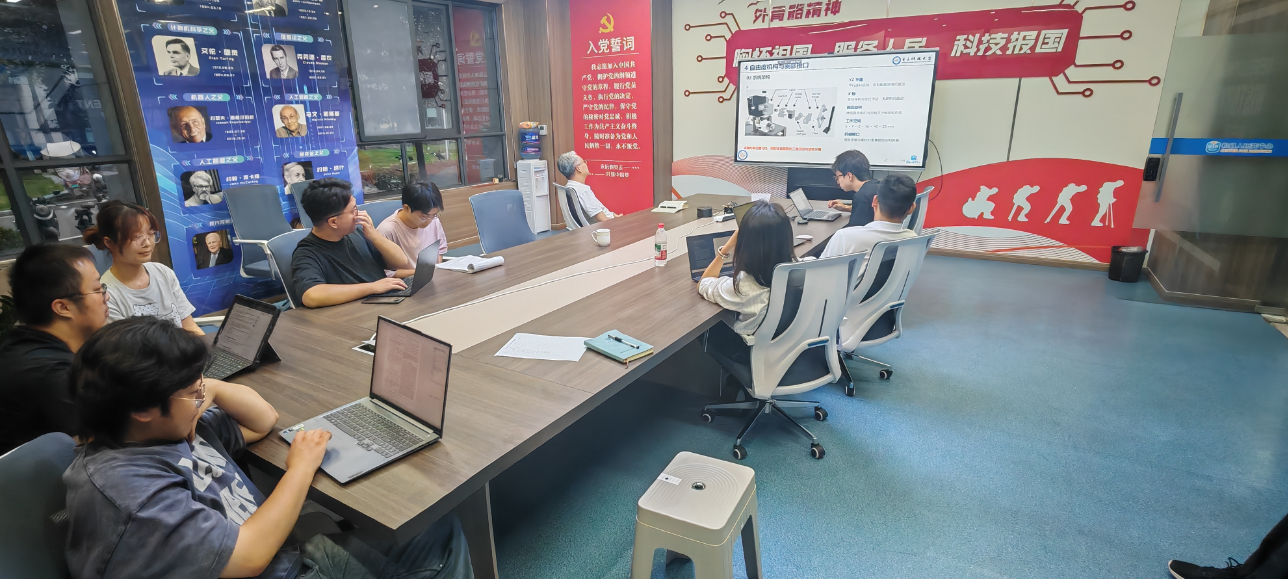
    本期HRI研讨聚焦前沿交叉领域。苏悦深度解读了两篇脑机接口顶级论文:半侵入式ECoG实现24个月稳定的全身外骨骼控制,非侵入式EEG突破单手指级实时控制。甘甜分享了C2T-JA框架,探讨如何利用注意力强化学习,在满足复杂先后依赖约束下,实现多无人机的高效任务分配。
    [查看详情]
  • HRI学术研讨第十五期

    2026年11月12日
    本期HRI研讨聚焦自动驾驶与视觉导航。李明航分享了CounterScene框架,通过因果交互图识别关键车辆并进行时空反事实干预,在保持真实性的前提下生成安全关键交通场景;蔡卓航分享了ULVN框架,仅依赖无序照片构建拓扑图,结合概率定位与最宽路径规划,实现了无里程计先验下的高鲁棒性视觉导航。
    [查看详情]
  • HRI学术研讨第十四期

    2026年11月04日
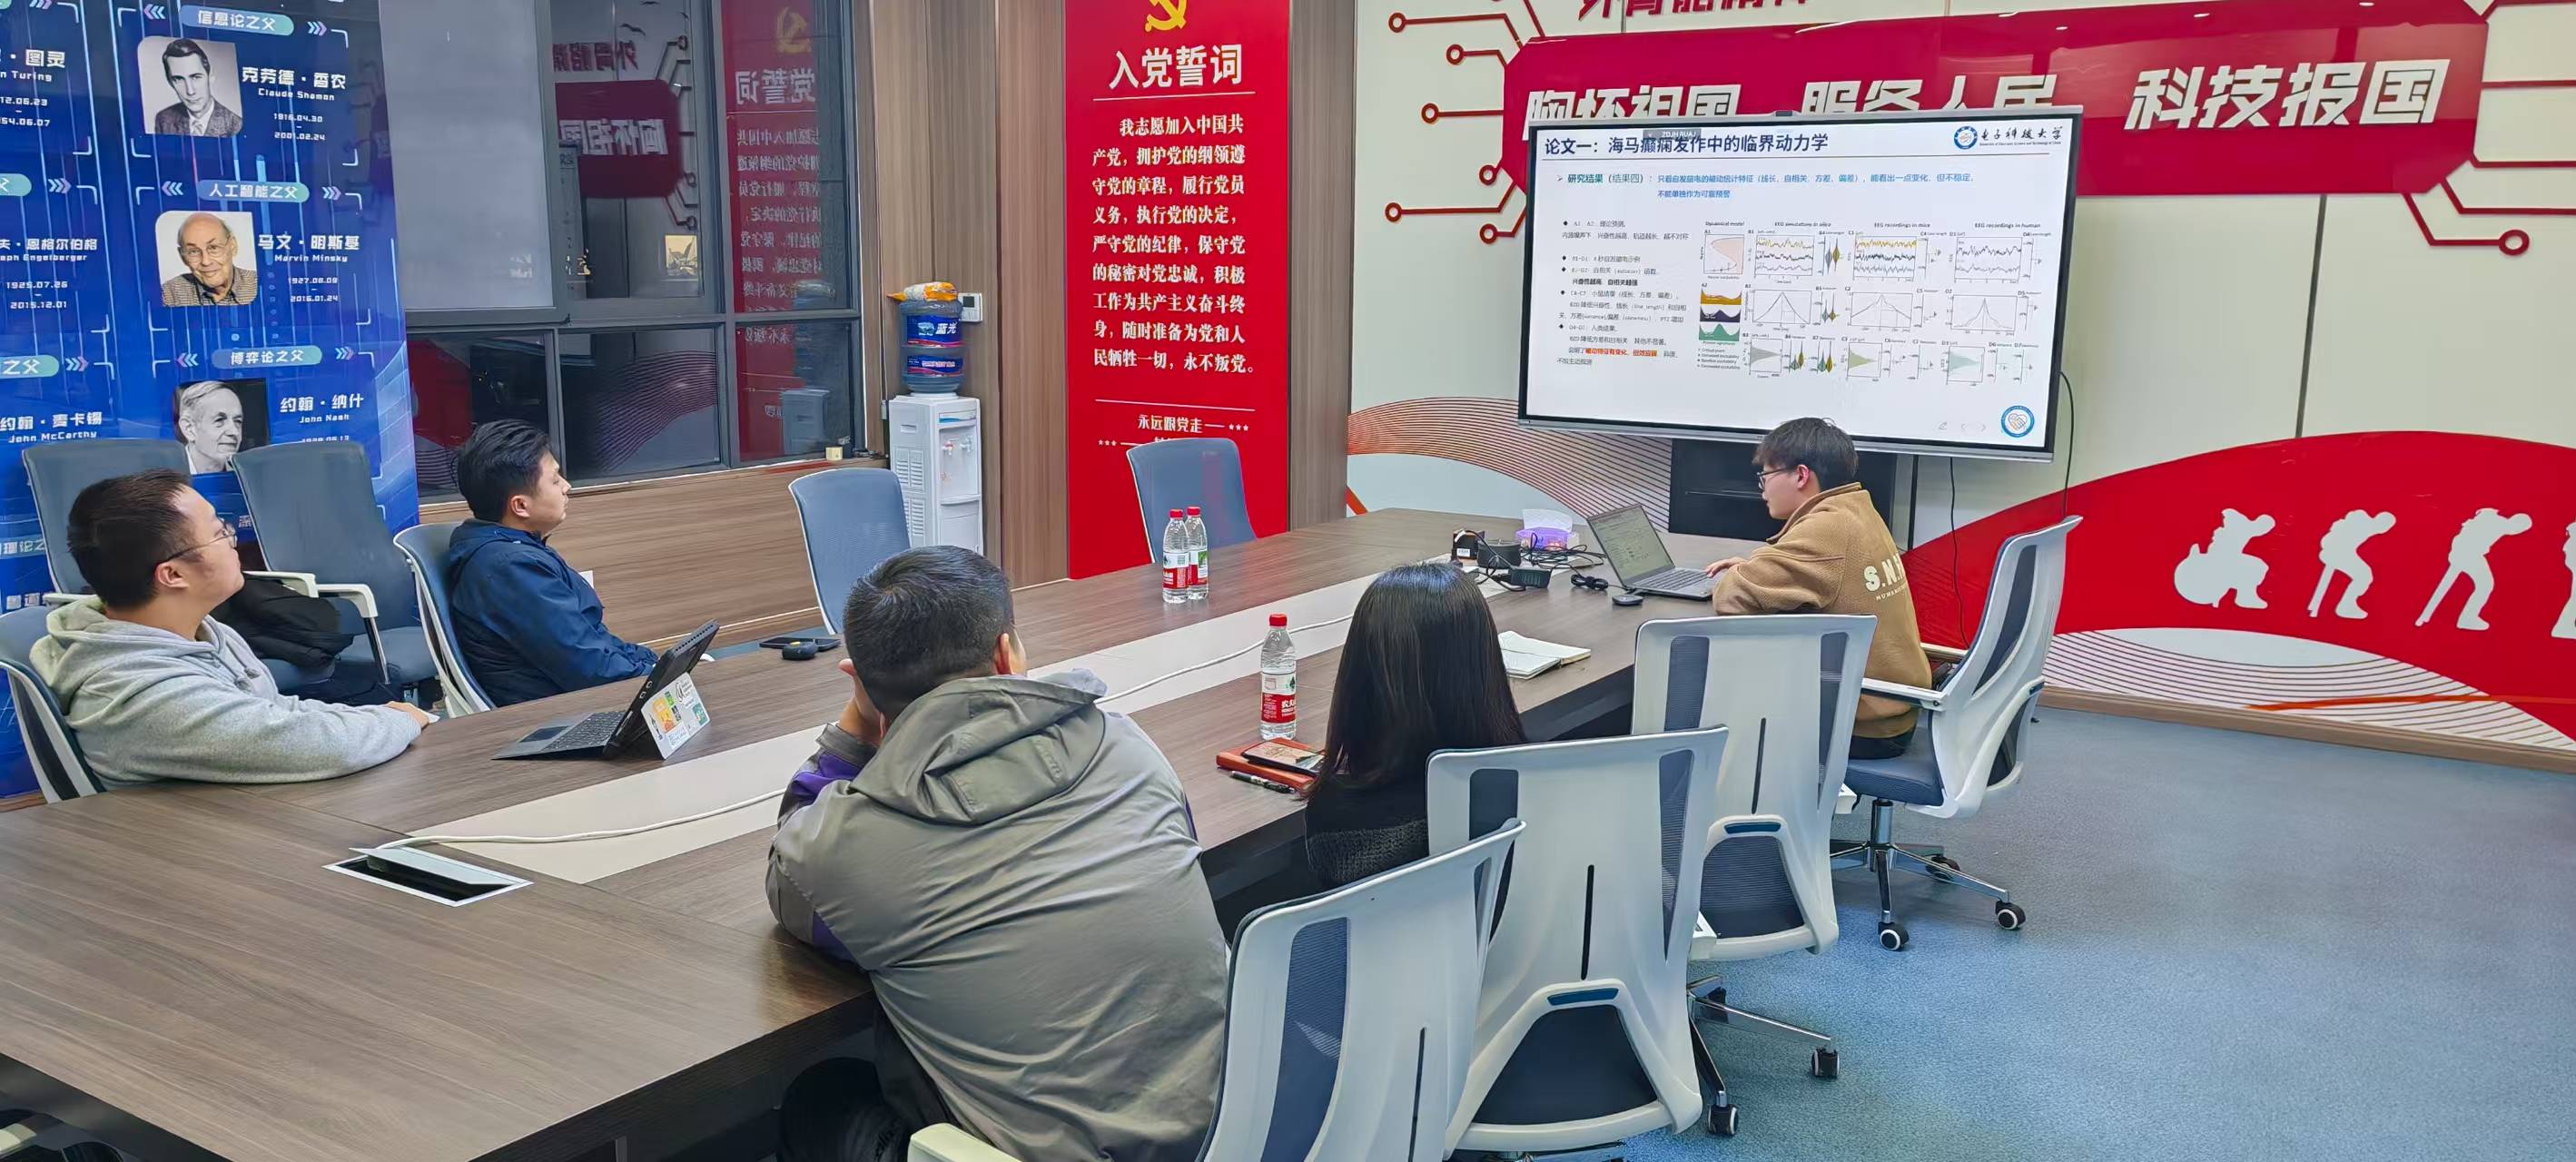
    本期HRI研讨聚焦计算神经科学。黄宗海分享了动态因果建模(DCM),通过融合神经动力学与生理观测模型,实现了EEG/fNIRS/fMRI信号的机制驱动反演与有效连接推断;王恒分享了临界分岔动力学,基于两篇Nature子刊论文,揭示了癫痫与入睡过程均符合折叠分岔模型,并探讨了主动探测预警与实时状态预测的新方法。
    [查看详情]
  • HRI学术研讨第十三期

    2026年10月30日
    本期HRI研讨聚焦具身大模型落地。姚俊杰分享了QVLA模型量化技术,通过动作敏感度精准分配混合精度,实现VLA模型极低显存部署且保真动作;邹皓帆分享了ASPIRE框架,通过执行引擎、技能库与进化搜索,让机器人在不更新大模型权重的情况下,实现从失败中定位问题、提炼技能并跨任务持续改进。
    [查看详情]
  • HRI学术研讨第十二期

    2026年10月28日
    本期HRI学术研讨聚焦人形机器人全身控制。孟磊分享了OmniRetarget框架,通过四面体交互网格与四组硬约束,解决运动重定向中的穿透与脚滑问题,让下游强化学习极简化;任方杰分享了SONIC模型,利用超1亿帧数据与统一动作Token,实现了基于大规模运动跟踪的零样本泛化与自然全身控制。
    [查看详情]
  • HRI学术研讨第十一期

    2026年10月14日
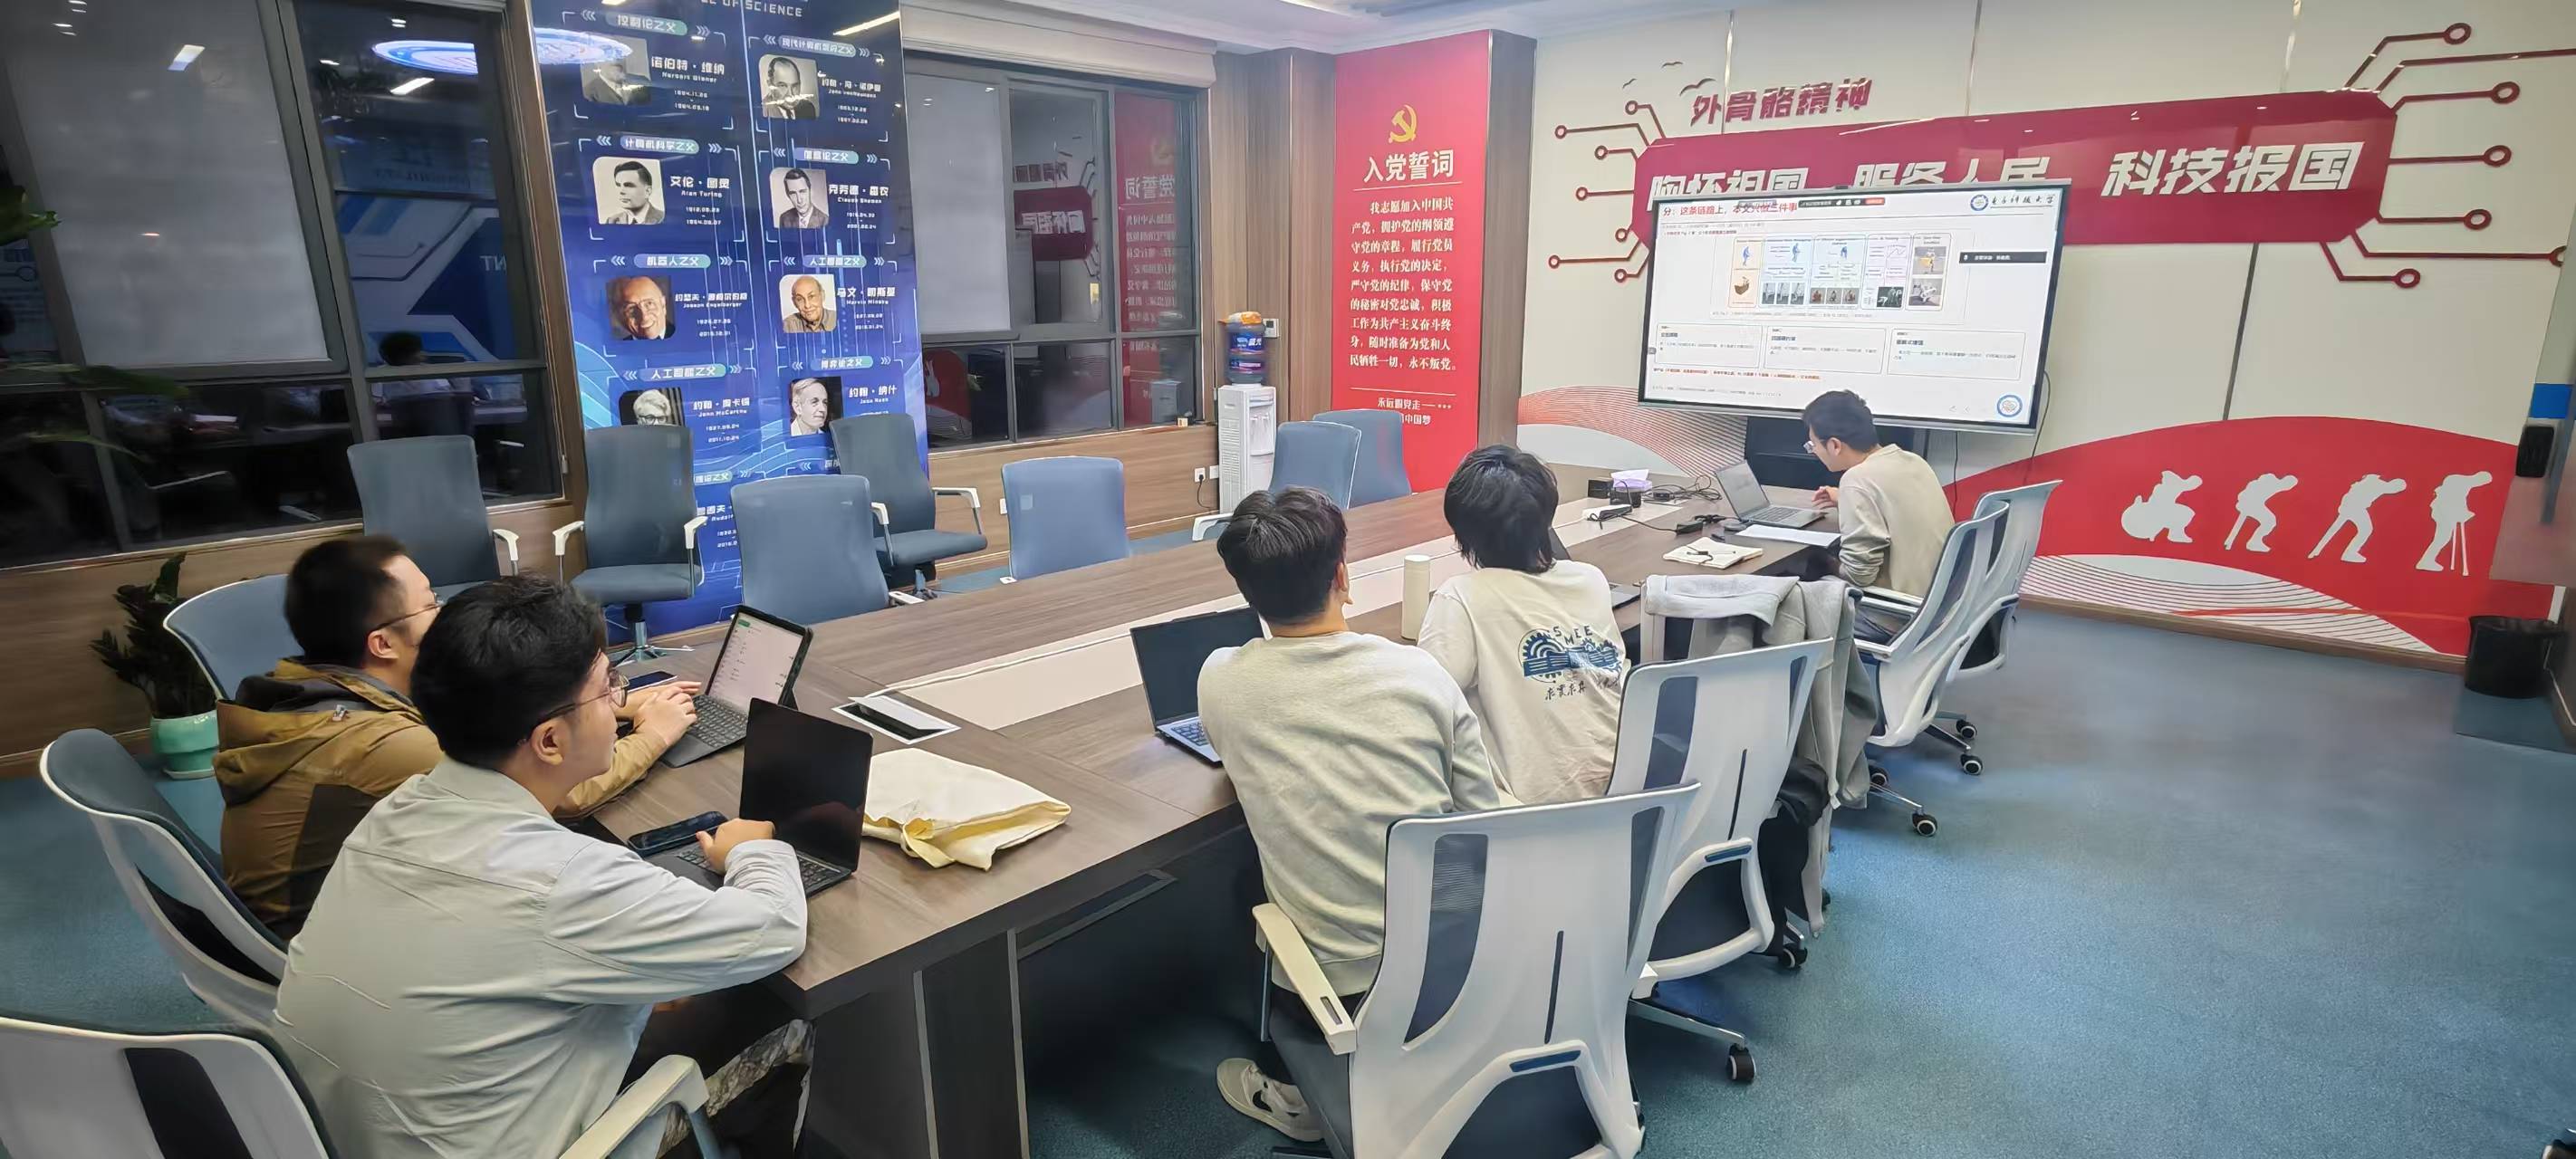
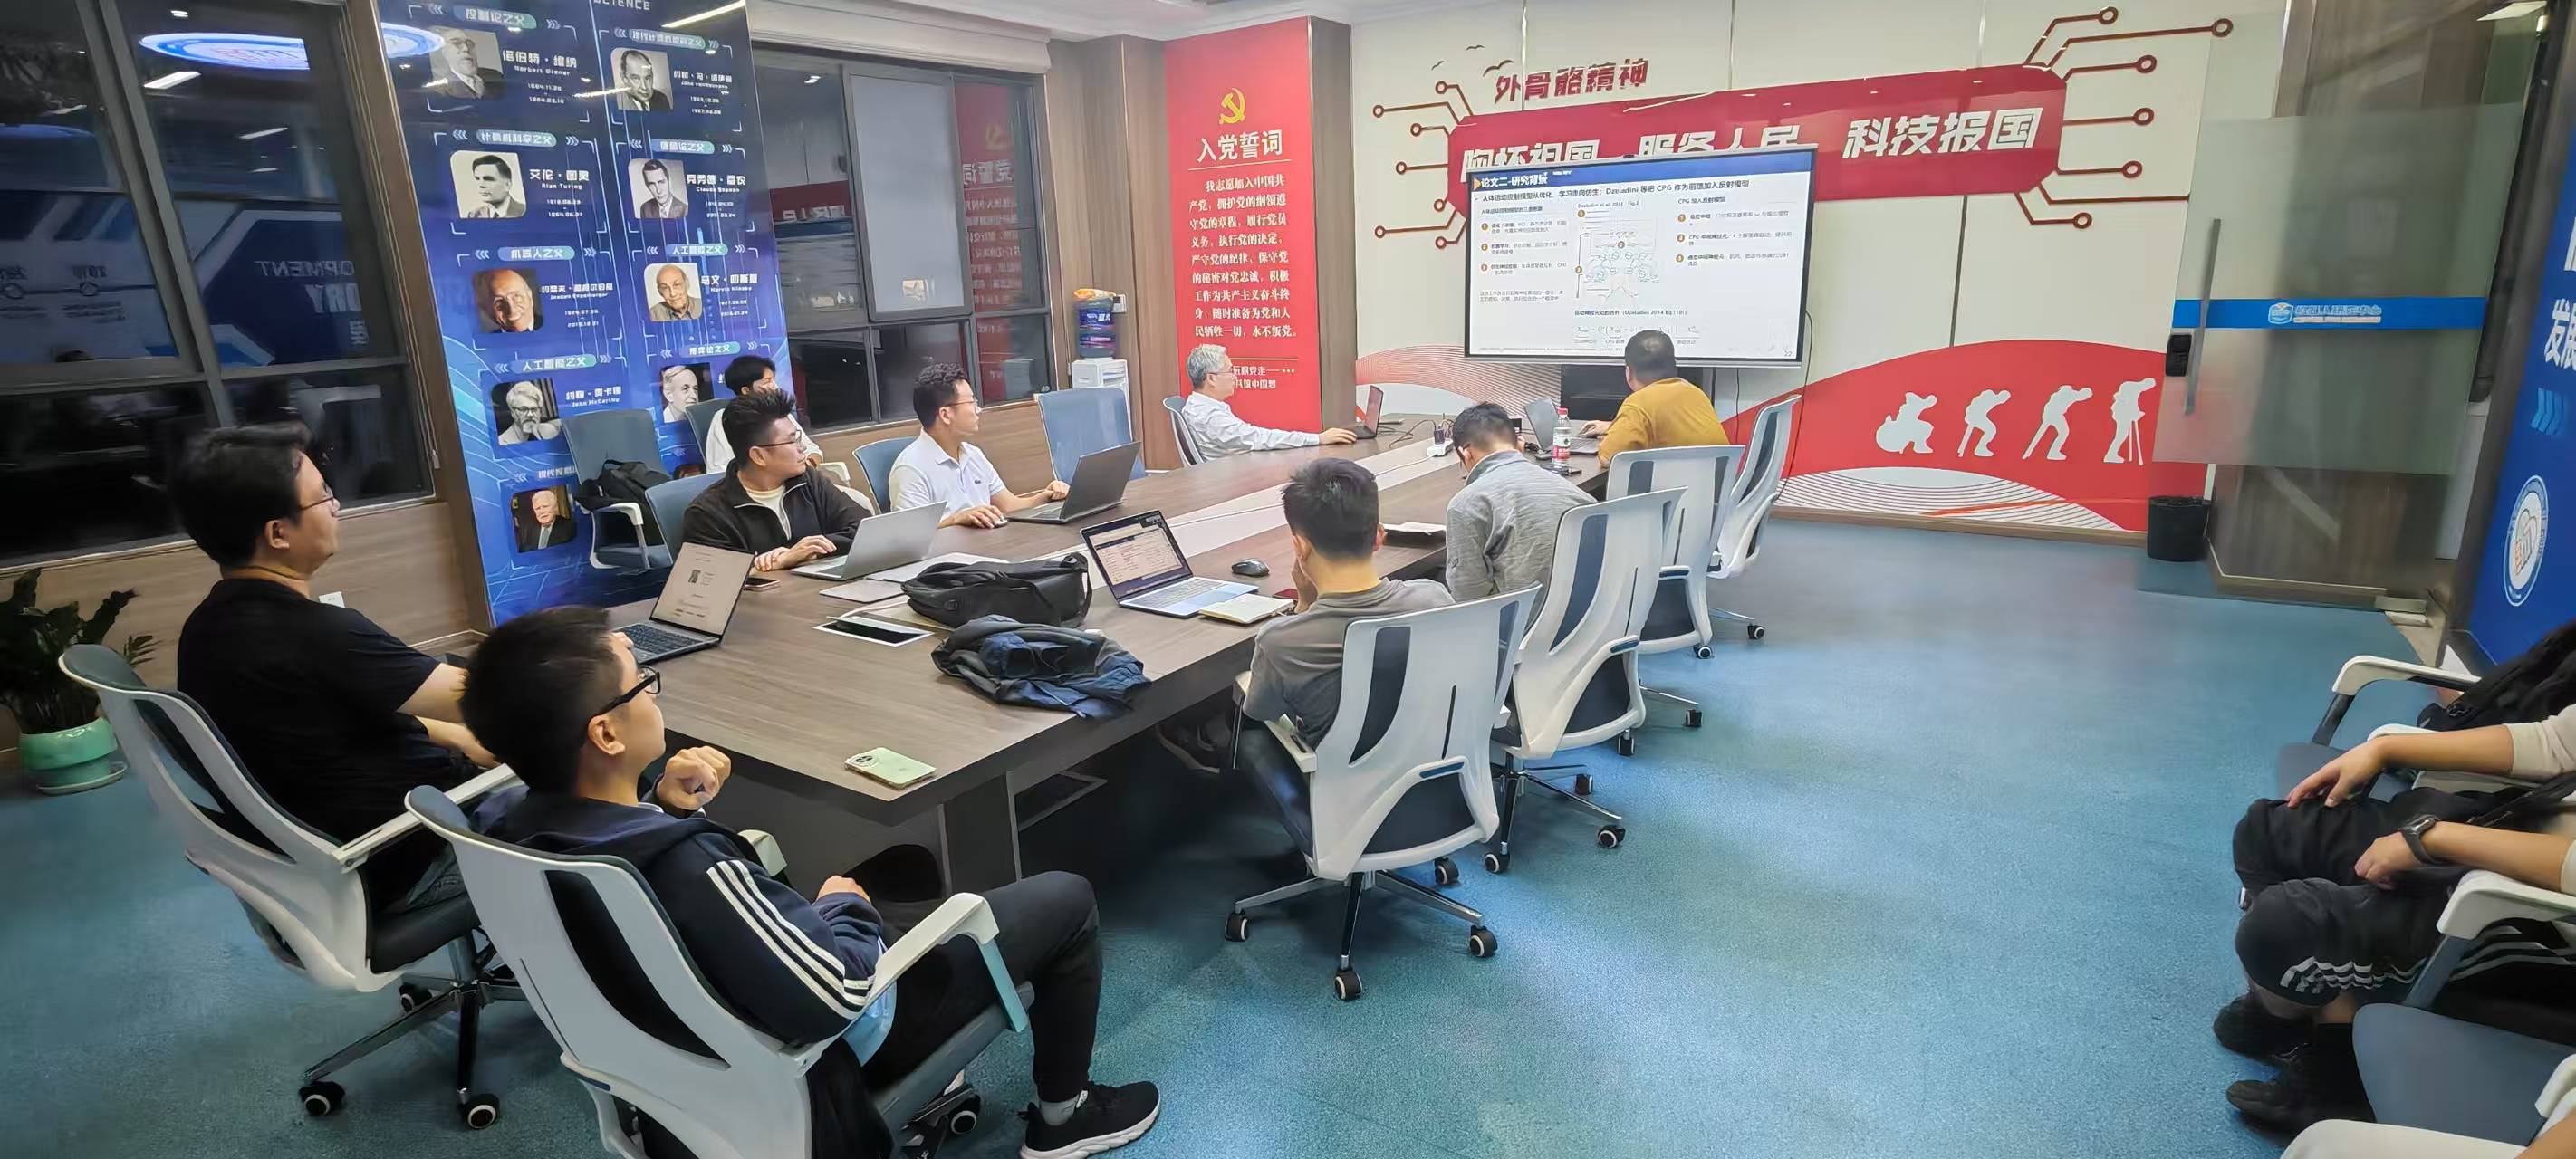
    神经肌骨模型是理解人体运动控制与推动康复工程发展的核心工具。本次学术报告分为两大主题展开: 第一部分由杨晨汇报“本体感觉肌骨模型及其在康复外骨骼评估中的应用”。针对体内肌肉状态与感觉反馈难以直接测量的痛点,探讨如何将肌梭与高尔基腱器模型接入OpenSim下肢闭环仿真,并基于TNSRE与CMPB论文,分享该模型在膝跳反射、步态抗扰动验证,以及卒中患者穿戴BEAR-H1外骨骼后的运动学、肌电、代谢与本体感觉放电评估中的应用。 第二部分由蒋子熠分享“神经肌骨模型论文分享”。报告将介绍基于TNSRE 2025论文的个体化稀疏脊髓反射回路辨识方法,利用L0.5惩罚从步态数据中寻找“谁反馈给谁”的稀疏通路;并进一步分享发表于Eng Appl Artif Intell 2025的上肢多层神经控制框架,探讨如何利用Matsuoka振荡器、肌肉协同与TD3强化学习,结合本体感受器反馈,实现从CPG节律到上肢肌骨模型的运动生成。
    [查看详情]
  • HRI学术研讨第十期

    2026年10月14日
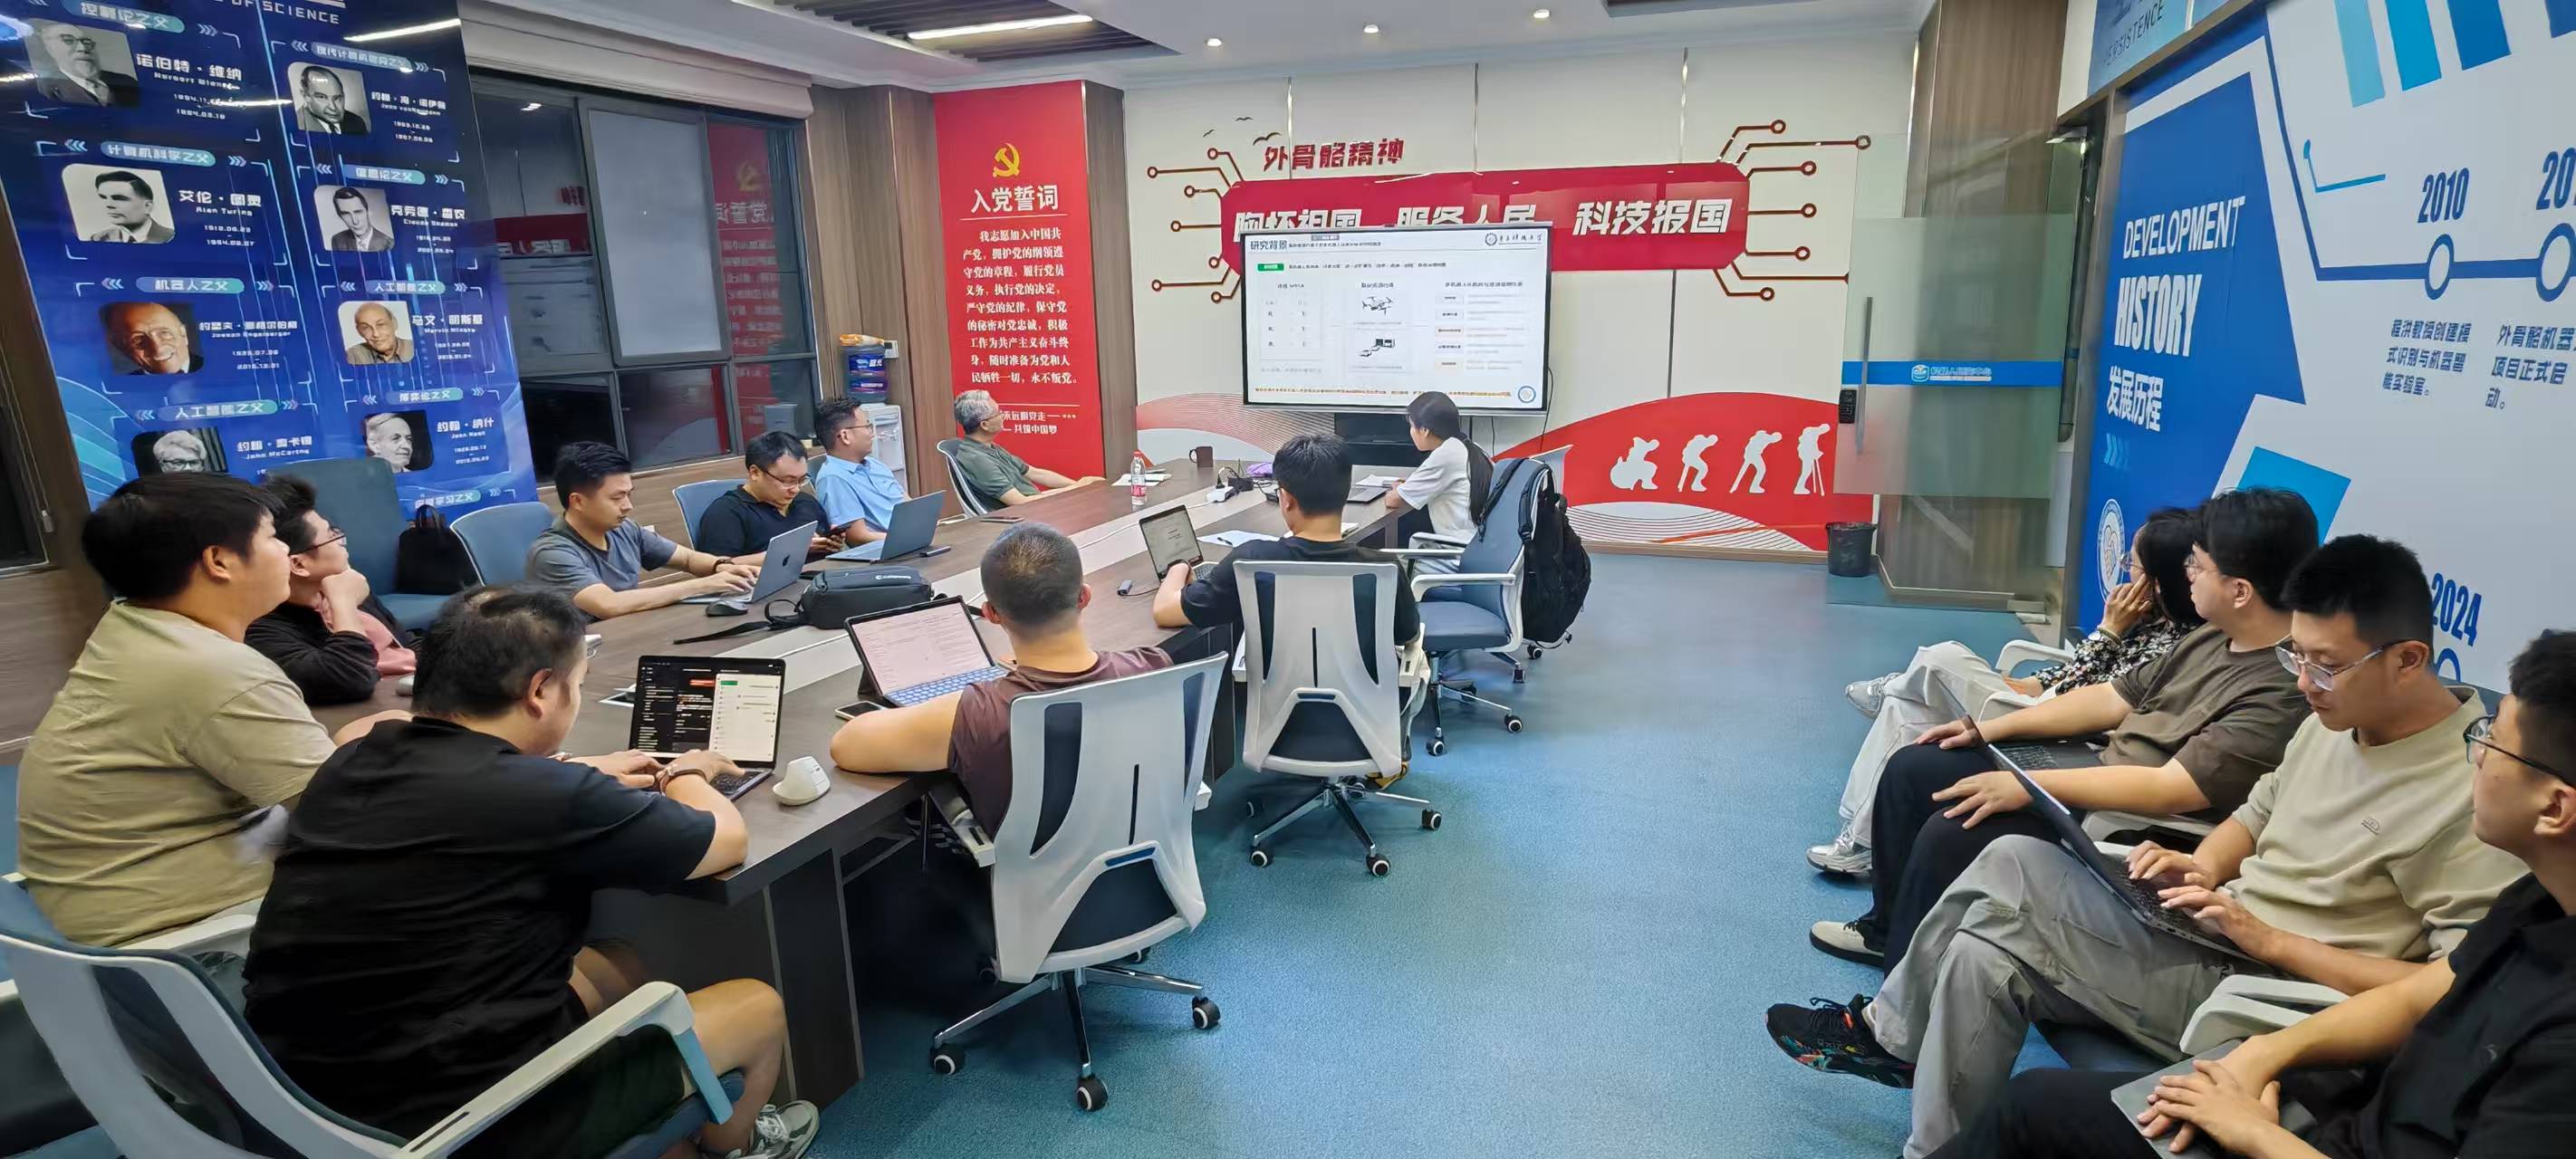
    多机器人系统在实际应用中面临任务、资源与动态环境的强耦合挑战。本次学术报告分为两大主题展开: 第一部分由吕其蒙汇报“复杂资源约束下的多机器人任务分配与协同调度”。针对长航时异构任务,探讨如何通过MILP统一建模与构造式启发式算法实现高效求解,并结合“监测—规划—修复/重规划”框架应对动态扰动。同时,针对既有研究忽略充电器容量限制的痛点,分享有限充电站下基于自适应大邻域搜索(ALNS)的AGV调度方法,将充电时长作为决策变量,联合优化任务分配与充电资源竞争。 第二部分由陈晨分享“基于博弈的人机交互与分布式编队控制”。报告将介绍利用微分博弈与Richards安全指数进行人机角色仲裁,并通过模糊逻辑实现人类主导、机器人主导与共享控制的平滑切换。此外,还将探讨在欺骗攻击与外界扰动下,基于混合零和博弈与完全分布式观测器的层级控制方案,为多机器人编队的安全协同提供新思路。
    [查看详情]
  • HRI学术研讨第九期

    2026年10月14日
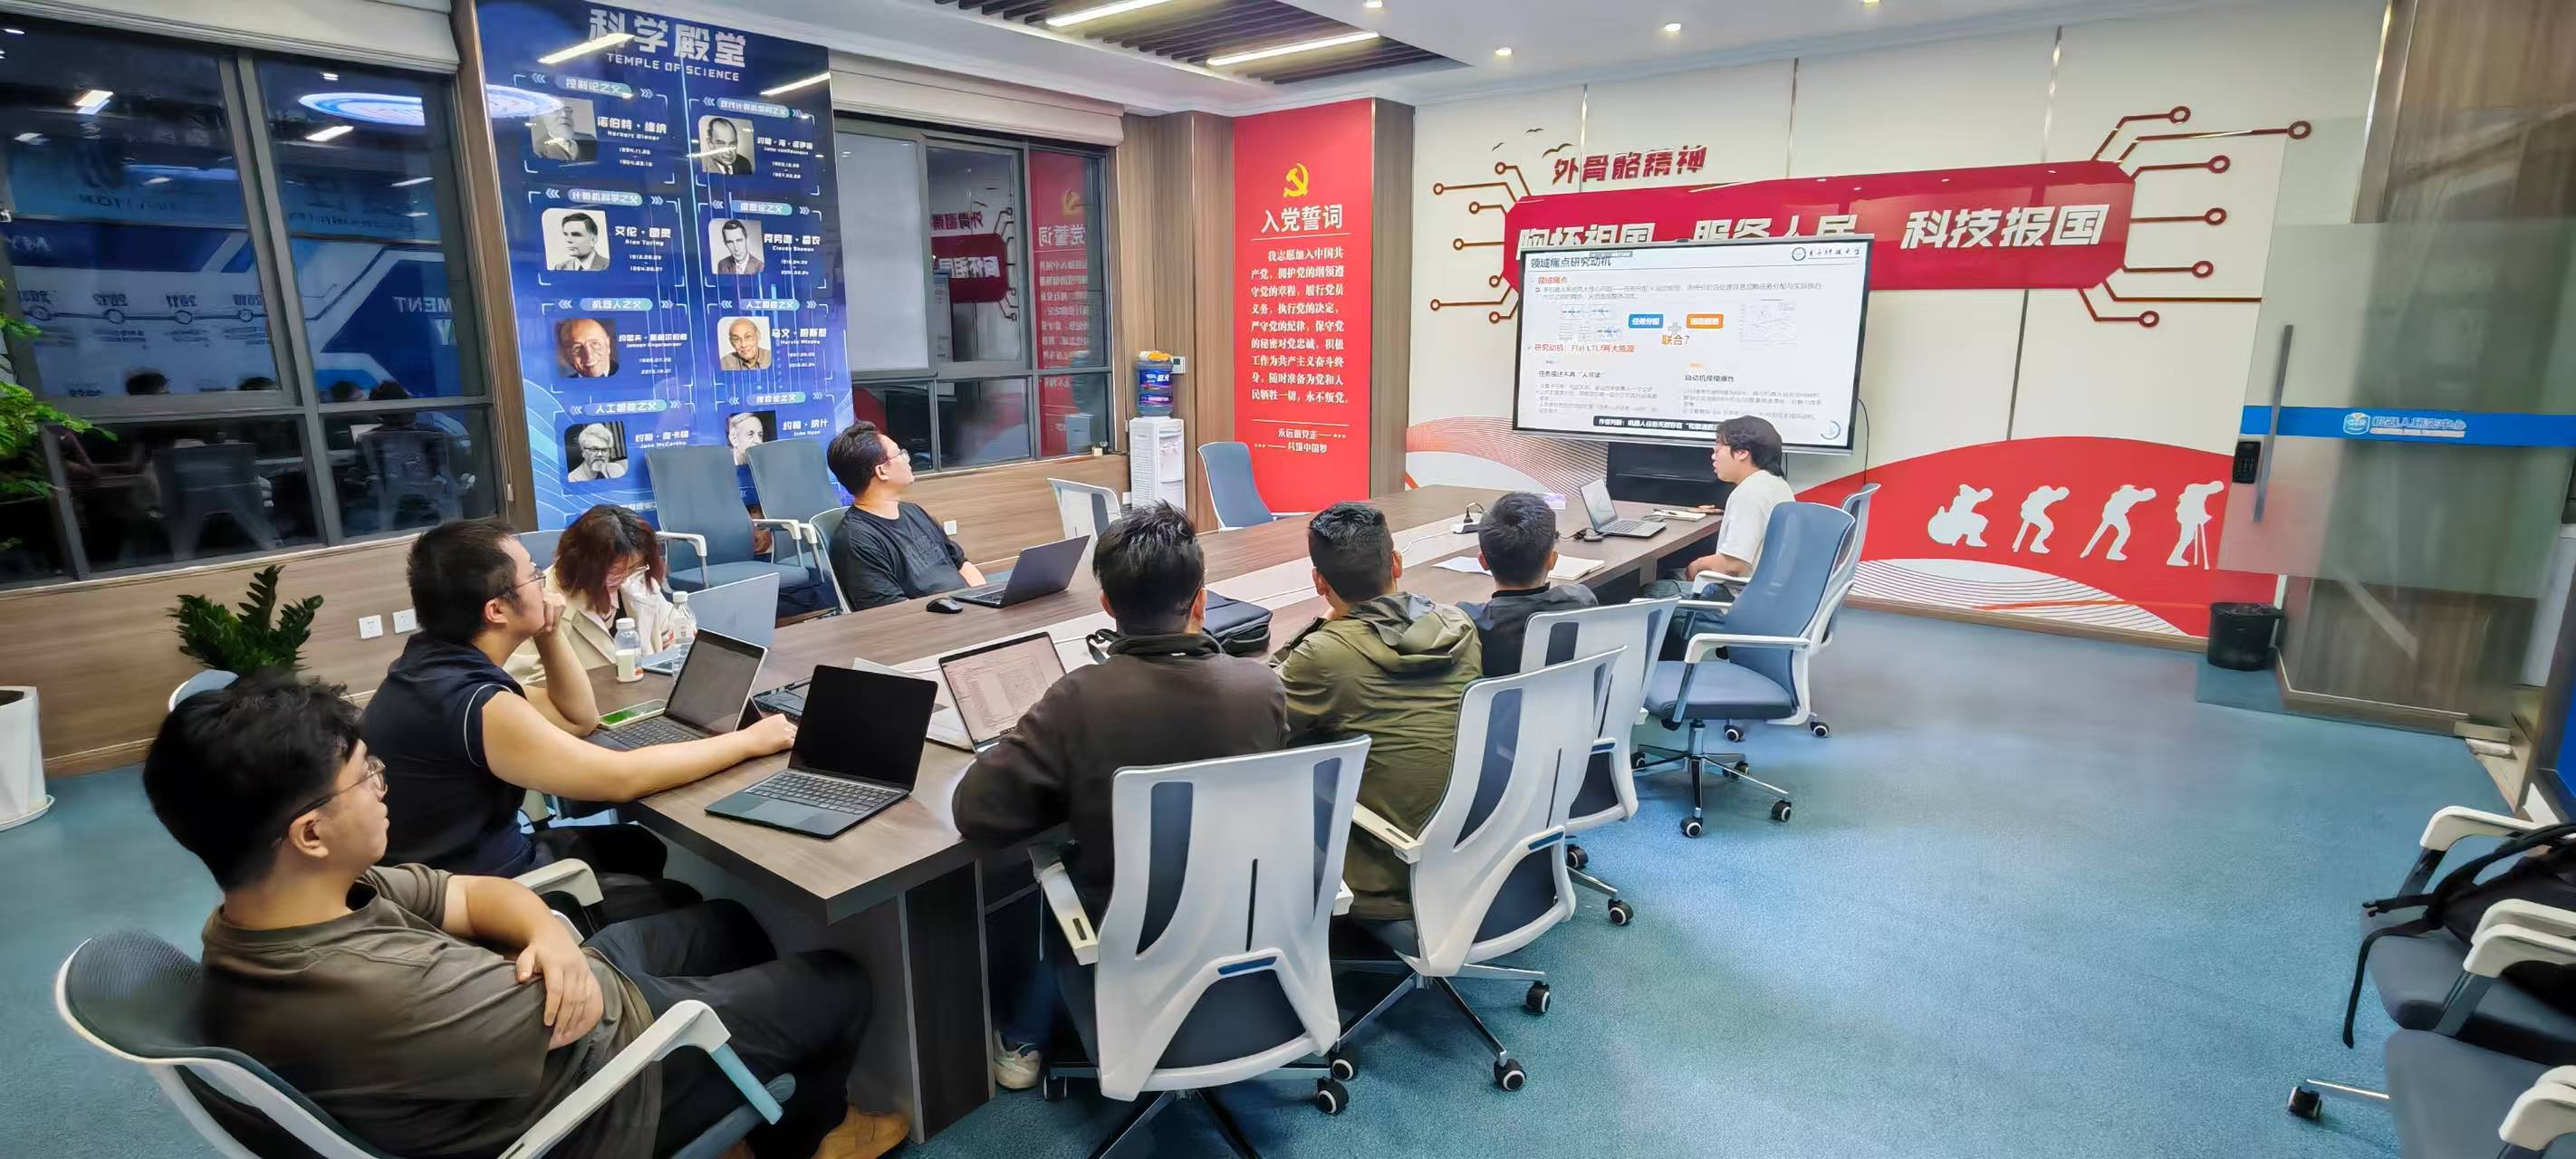
    第一部分分享大型航天器结构制造与飞机装配等真实工业场景下的调度方法,探讨如何通过K均值聚类、市场化重分配、干涉区建模以及软优先约束拍卖算法(SPIA),在满足可达性与安全约束的前提下实现负载均衡与总完工时间优化。 第二部分由陈奥博汇报发表于 IEEE T-RO 2025 的最新成果,介绍基于层级时序逻辑规范(H-LTLf)的多机器人协同规划框架。报告将剖析如何将超长逻辑任务拆解为层级结构,通过构造 Hierarchical Team Models 与 On-the-Fly Dijkstra 搜索,在同一过程中决定“谁做什么”与“怎么做”,并结合三种启发式策略实现约两个数量级的搜索加速,最后通过用户研究与30台机器人规模的3D仿真验证其可扩展性。
    [查看详情]
  • HRI学术研讨第九期

    2026年10月14日
    第一部分分享大型航天器结构制造与飞机装配等真实工业场景下的调度方法,探讨如何通过K均值聚类、市场化重分配、干涉区建模以及软优先约束拍卖算法(SPIA),在满足可达性与安全约束的前提下实现负载均衡与总完工时间优化。 第二部分由陈奥博汇报发表于 IEEE T-RO 2025 的最新成果,介绍基于层级时序逻辑规范(H-LTLf)的多机器人协同规划框架。报告将剖析如何将超长逻辑任务拆解为层级结构,通过构造 Hierarchical Team Models 与 On-the-Fly Dijkstra 搜索,在同一过程中决定“谁做什么”与“怎么做”,并结合三种启发式策略实现约两个数量级的搜索加速,最后通过用户研究与30台机器人规模的3D仿真验证其可扩展性。
    [查看详情]
  • HRI学术研讨第八期

    2026年09月14日

    [查看详情]

通知公告

最新图文资讯

| 网站首页 丨 中心概况 丨 新闻动态 丨 师资队伍 丨 人才培养 丨 技术研发 丨 科研平台 丨 开放与交流 丨 资料下载 丨 党建工作 丨 通知公告 丨 联系我们 丨

微信公众号
联系电话

028-61830850
邮箱:      zjlhbj@uestc.edu.cn
地址:      四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心

版权所有©2020 人机智能技术与系统教育部工程研究中心 蜀ICP备2022017640号-1 公网安备 52032102000193号
   blue.png

微信
咨询
电话

028-61830850
邮箱:      zjlhbj@uestc.edu.cn
地址:      四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心

顶部