2026年09月30日
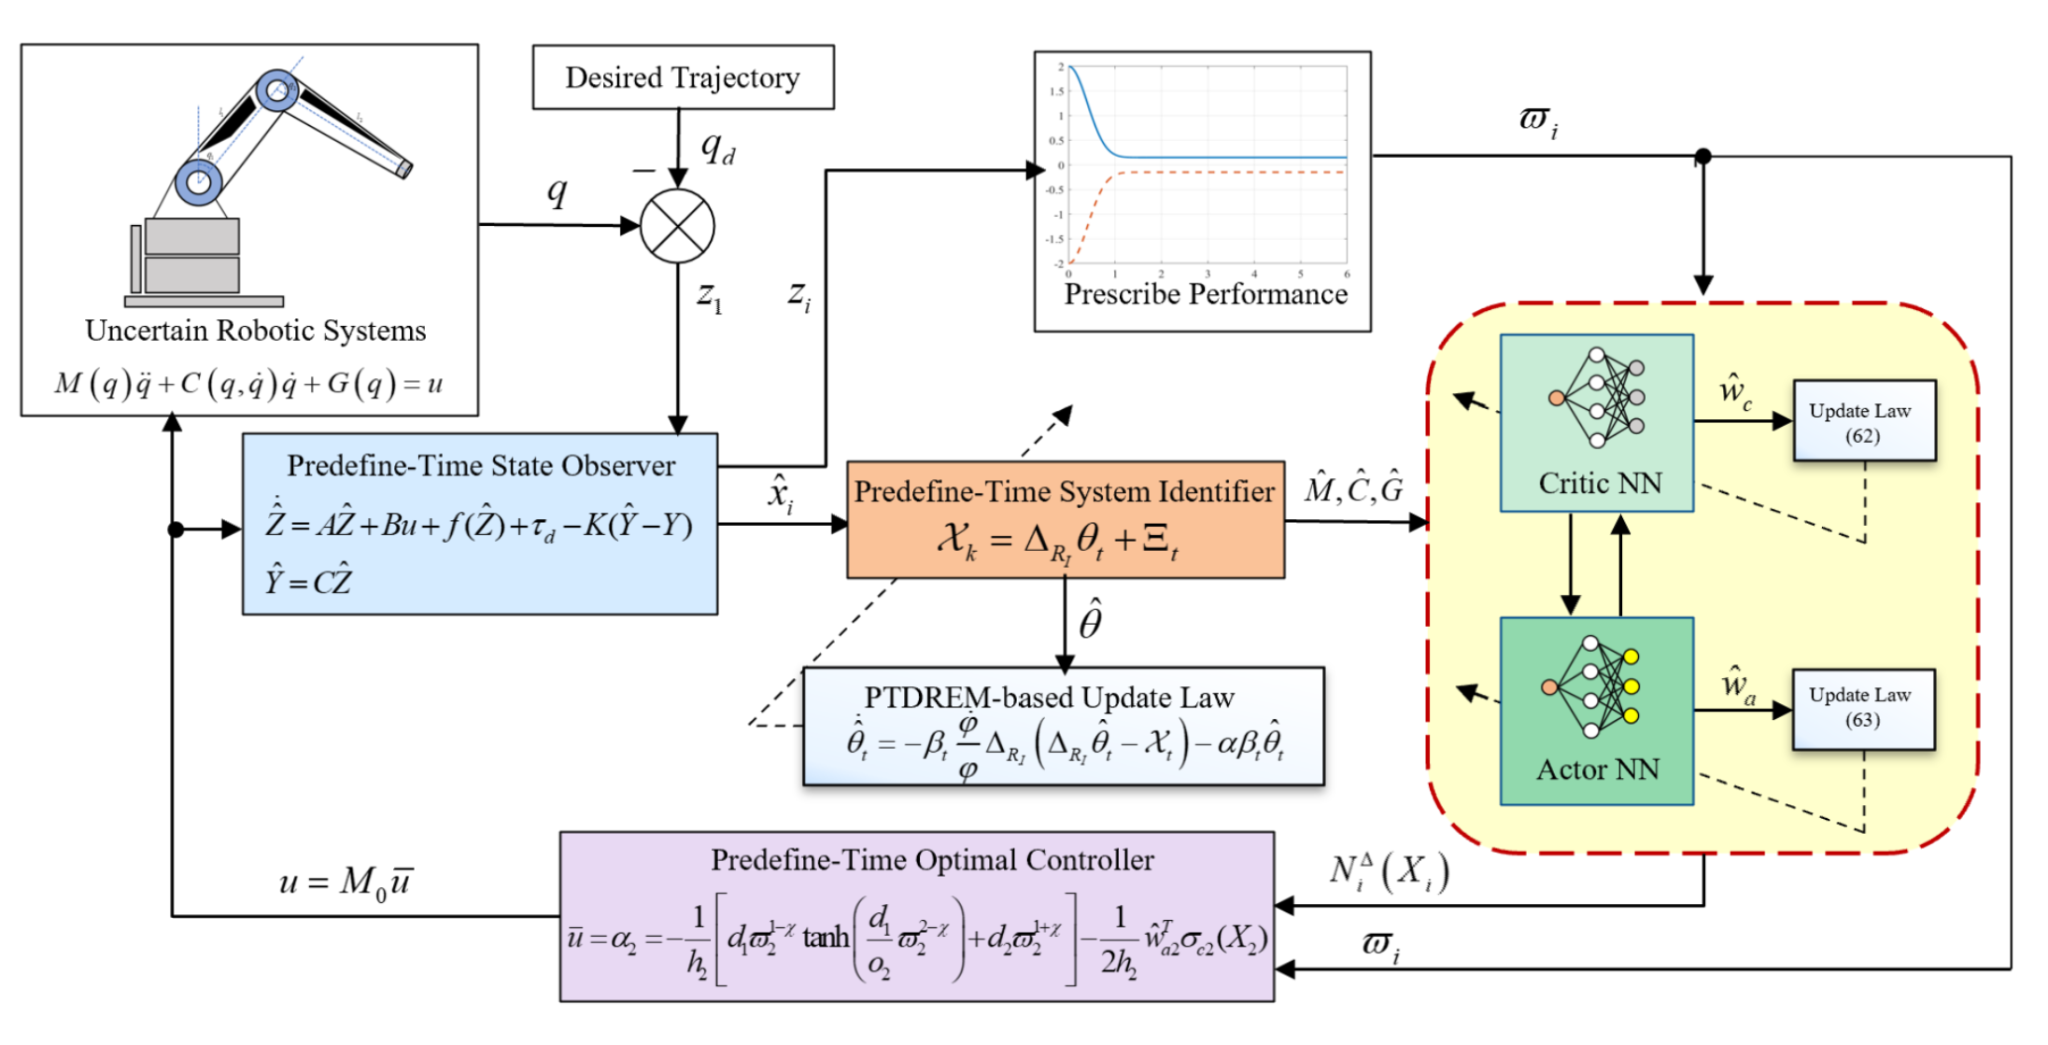
电子科技大学自动化工程学院2023级本科生郝琳以第一作者在《IEEE Internet of Things Journal》发表机器人智能控制研究成果,彭知南副教授为通讯作者。针对机器人高阶状态难以测量、动力学参数不确定等问题,研究提出统一的观测—辨识—学习框架,融合预定义时间状态观测器、动态参数辨识方法与基于预设性能的强化学习控制,实现状态估计、参数辨识及轨迹跟踪的协同优化。论文从理论上证明了框架的全局预定义时间稳定性,使各环节收敛时间上界可提前设定。二自由度机械臂仿真表明,该方法能够实现快速、平滑的轨迹跟踪,并在复杂轨迹条件下展现出优于所比较方法的跟踪与控制输入性能。 [查看详情]





 联系电话